


حمل و نقل مدولار خودکششی (SPMT) در درجه اول از ماژول هایی با مشخصات مختلف، مجهز به واحد بسته قدرت (PPU)، و همچنین سیستم های الکتریکی، کنترلی و هیدرولیک تشکیل شده است. PPU دارای اجزایی مانند موتور دیزل، مجموعه پمپ هیدرولیک، مخزن سوخت و پانل کنترل است. موتور پمپ های هیدرولیک را برای تولید نیروی هیدرولیک به حرکت در می آورد که به نوبه خود موتورهای هیدرولیک را در هر محور به حرکت در می آورد (هر چرخ محرک 60 کیلو نیوتن نیروی محرکه را فراهم می کند) تا خودرو را به حرکت درآورد. علاوه بر این، PPU نیروی هیدرولیک را برای بلند کردن/کاهش پلت فرم، فرمان محور و کنترل کلی خودرو تامین می کند. پیکربندی PPU و ترانسپورتر در شکل نشان داده شده است (به عنوان مثال از یک راه اندازی 6 محوری و 2 فایلی استفاده کنید).
برای انتقال بارهای گسترده، میتوان حملکنندهها را به صورت جانبی کوپل کرد تا واحدهایی با سه یا چند فایل تشکیل دهند. برای بارهای بسیار طولانی، می توان آنها را به صورت طولی جفت کرد تا تعداد متفاوتی از ماژول های محور ایجاد شود - با جفت شدن بیشتر که منجر به ظرفیت بار بیشتر می شود. این پلت فرم از محدوده بلند کردن 1500 ± 350 میلی متر پشتیبانی می کند تا بلند کردن و موقعیت یابی محموله را تسهیل کند. واحدهای حمل و نقل منفرد می توانند با پیوند دادن سیستم های کنترل خود به صورت هماهنگ (همزمان) عمل کنند، در حالی که محورهای چرخ جداگانه می توانند به طور مستقل در محدوده +100 درجه تا -130 درجه بچرخند. با چرخاندن محورها به زوایای خاص حول یک مرکز چرخش مشخص، کل مجموعه خودرو می تواند ترجمه خطی را در هر جهت انجام دهد و چرخش 360 درجه در محل را انجام دهد.
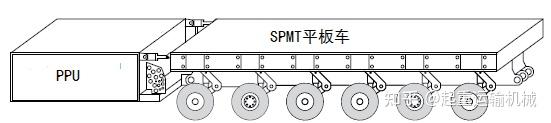
نمودار شماتیک انتقال دهنده های PPU و SPMT
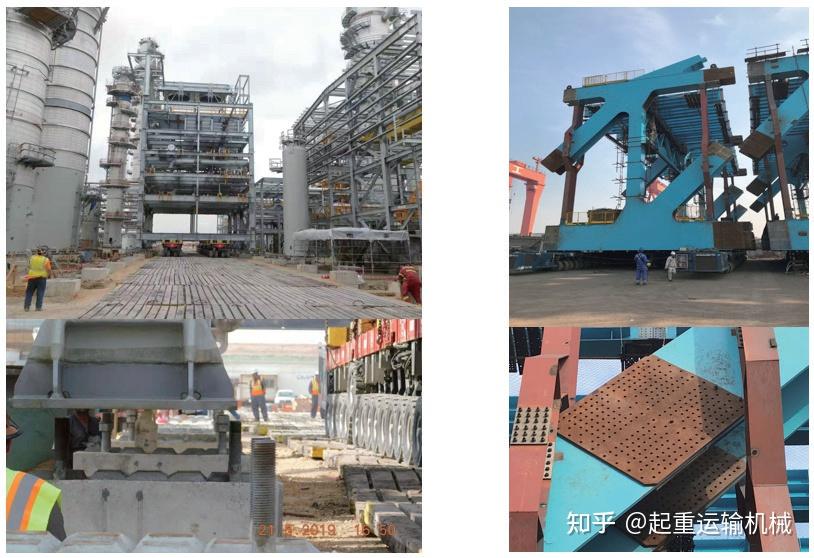
امکان سنجی موقعیت یابی و نصب ماژول های بزرگ با استفاده از SPMT
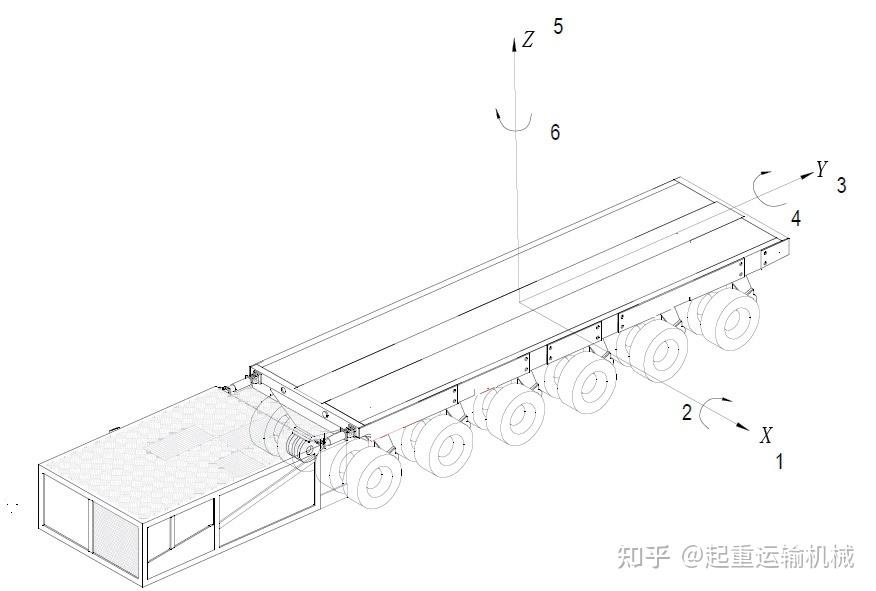
همانطور که در شکل نشان داده شده است (با استفاده از پیکربندی 6 محوری، 2 فایلی به عنوان مثال)، واحد SPMT قادر به شش درجه آزادی حرکت است: ترجمه در امتداد محور X (DOF 1)، ترجمه در امتداد محور Y (DOF 3) و بلند کردن / پایین آوردن عمودی در امتداد محور Z (DOF 5). همچنین میتواند حول محور X (DOF 2)، چرخش در امتداد محور Y (DOF 4) و چرخش در محل حول محور Z (DOF 6) انجام دهد.
2، 4، و 5 درجه آزادی: اصول عملیات و کنترل
همانطور که در شکل بالا نشان داده شده است، 2، 4، و 5 درجه آزادی را می توان از طریق سیستم پشتیبانی SPMT، با کنترل دقیق عملیاتی که از طریق رابط انسان و ماشین فعال می شود، به دست آورد. مدار هیدرولیک سیستم پشتیبانی SPMT از دو خط در هر طرف تشکیل شده است که انتهای دیستال (جلو) و دیگری انتهای پروگزیمال (عقب) را تامین می کند. این پیکربندی در مجموع چهار خط پشتیبانی مستقل را در دو طرف فراهم می کند. هر خط به یک منطقه پشتیبانی خاص متصل می شود، بنابراین چهار ناحیه پشتیبانی مستقل را در صفحه XY نشان داده شده در شکل 2 ایجاد می کند.
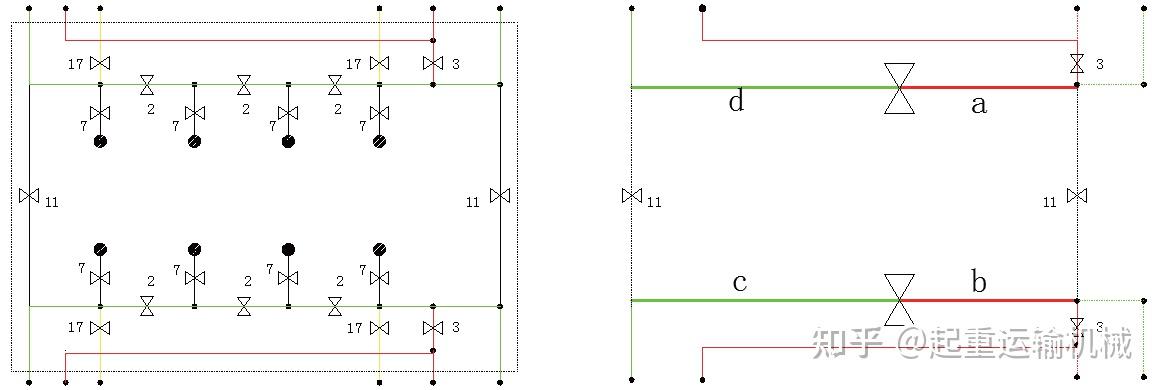
همانطور که در شکل نشان داده شده است، با پیکربندی بدنه شیر 2، 3، 11، و 17، مجموعه SPMT را می توان به چهار ناحیه پشتیبانی مستقل (a، b، c، و d) تقسیم کرد. در حالی که هر منطقه را می توان به طور مستقل کنترل کرد، کل مجموعه را می توان از طریق رابط انسان و ماشین نیز مدیریت کرد و عملیات بلند کردن 5 درجه آزادی را امکان پذیر می کند. با پیوند دادن مناطق پشتیبانی a و b، و همچنین c و d، مجموعه SPMT به مناطق جلو و عقب در امتداد محور Y تقسیم می شود. تنظیم بالابر در این مناطق، عملیات شیار طولی با 2 درجه آزادی را امکان پذیر می کند. به طور مشابه، با اتصال مناطق پشتیبانی a و d، و همچنین b و c، مجموعه در امتداد محور X به مناطق چپ و راست تقسیم می شود. تنظیم بالابر در این مناطق، عملیات نورد جانبی با 4 درجه آزادی را امکان پذیر می کند.
سرعت بلند کردن سیستم پشتیبانی SPMT را می توان در دو مرحله بر اساس نیاز واقعی تنظیم کرد: مرحله اول از طریق سیستم کنترل (قابل تنظیم از 0٪ تا 100٪) و مرحله دوم با استفاده از یک پتانسیومتر (قابل تنظیم از 0 تا 100) تنظیم می شود. از نظر تئوری، سرعت بلند کردن را می توان تا سطح بی نهایت پایین تنظیم کرد.
به طور خلاصه، SPMT از طریق سیستم پشتیبانی خود، حرکات بی نهایت کوچک بلند کردن/پایینآوری و همچنین حرکت و چرخش را در 2، 4 و 5 درجه آزادی نشاندادهشده در شکل 2 امکانپذیر میکند.
اصول کار و کنترل برای 1، 3، و 6 درجه آزادی
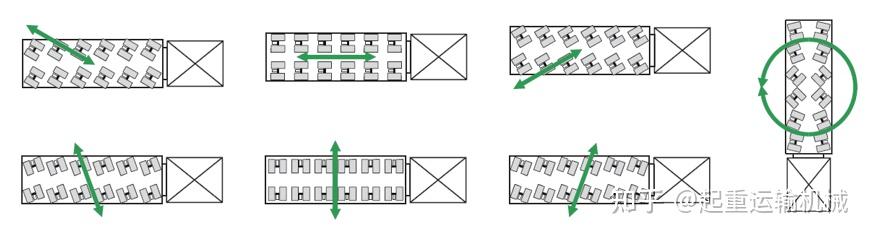
درجات آزادی (1، 3، و 6) از طریق سیستم های فرمان و درایو SPMT به دست می آید. این شکل برخی از حالتهای فرمان SPMT را نشان میدهد، که امکان حرکت در هر جهت در هواپیمای XY و هدایت در هر زاویهای در اطراف هر نقطه در آن صفحه را فراهم میکند. چرخ های محرک به طور متقارن در اطراف مرکز هندسی سکو توزیع شده اند و نیروی محرکه آن توسط موتورهای هیدرولیک انتهای چرخ ارائه می شود. این سیستم برای به حداقل رساندن ضربه و لرزش در حین کار طراحی شده است. دو حالت عملیاتی بر اساس سرعت سفر در دسترس است: "حالت عادی" و "حالت خزش". در حالت عادی، اپراتور سرعت موتور را از طریق دریچه گاز کنترل می کند تا فشار و جریان خروجی پمپ هیدرولیک را تنظیم کند و در نتیجه سرعت موتورهای هیدرولیک را کنترل کند. حالت خزش اجازه می دهد تا تنظیمات خاص ورودی سیستم را انجام دهید و حرکت خودکار و با سرعت ثابت را امکان پذیر می کند. از نظر تئوری، سرعت خزش می تواند بی نهایت کند باشد.
بر اساس تجزیه و تحلیل فوق، سیستم های پشتیبانی، فرمان و درایو SPMT امکان حرکت در تمام درجات آزادی را با سرعت های بی نهایت کوچک به ازای هر درجه آزادی فراهم می کند. همراه با قابلیت ترکیب چند واحد خودسرانه در صفحه XY، این امکان نصب و قرار دادن اجزای مدولار سنگین در مقیاس بزرگ را فراهم می کند.
آزمایش تأیید صحت موقعیت یابی SPMT
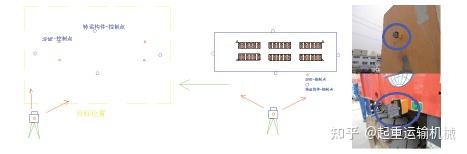
این آزمایش اعتبار سنجی بر روی سطح بتنی تراز با استفاده از یک SPMT 6 محوره انجام شد که توسط پرسنل حرفه ای و با پیروی از روش های تعیین شده اداره می شد. تنظیم اندازه گیری از یک سیستم ایستگاه کل با دقت بالا و نرم افزار بازرسی خودکار "Digital Dock" استفاده می کند. ایستگاه کل دارای دقت زاویهای 0.5 ثانیه و دقت محدوده 0.5 میلیمتر + 1 میلیمتر/ppm بود، با یک سیستم محاسباتی که قادر به همگامسازی چندین واحد برای اندازهگیری و ردیابی همزمان بود.
پس از بارگیری SPMT با مولفه، نقاط مرجع اولیه زمین ایجاد شد و مختصات نقاط اندازه گیری هدف روی مولفه بر اساس این نقاط مرجع محاسبه شد. سپس SPMT از موقعیت مرجع دور شد، در امتداد یک مسیر از پیش تعیین شده بازگشت و خود را در محل مرجع اصلی تغییر مکان داد. پس از تغییر موقعیت، مختصات نقاط اندازه گیری در هر دو سمت چپ و راست جزء اندازه گیری شد. سپس اینها با مختصات اولیه برای تعیین دقت موقعیت یابی SPMT مقایسه شدند.
شرح روش آزمایشی
مرحله 1: از یک ایستگاه توتال و وسایل مربوطه برای ایجاد یک نقطه مرجع اولیه روی زمین استفاده کنید. مختصات هدف (جزء) را بر اساس این نقطه مرجع محاسبه کنید و هنگام چسباندن نشانگرهای اندازهگیری، نقشبندی سریع و با دقت بالا (دقت بهتر از 1 میلیمتر) را انجام دهید.
مرحله 2: پس از خروج از نقطه مرجع اولیه در حالت رانندگی عادی، SPMT سناریوی نصب را شبیه سازی می کند و به نقطه مرجع باز می گردد. با نزدیک شدن به حدود 20 متر، آماده سازی برای ردیابی مسیر آغاز می شود.
مرحله 3: همانطور که وسیله نقلیه در محدوده 20 تا 10 متر از نقطه مرجع اولیه حرکت می کند، یک منشور ردیابی 360 درجه برای نظارت بر مسیر حرکت استفاده می شود. در طول حرکت مولفه، چهار ایستگاه مجموع خودکار منشور را در زمان واقعی ردیابی میکنند تا بازخورد دادهها را ارائه کنند و امکان تصحیح مسیر بیدرنگ بر اساس آن دادهها را فراهم کنند.
مرحله 4: پس از اصلاح مسیر، وسیله نقلیه به حالت "micro-move" تغییر می کند. پس از ورود به منطقه ای در 30 میلی متر از منطقه هدف، تنظیمات سریع با استفاده از نقاط مرجع بصری انجام می شود. این نقاط یک رابط بصری و راحت را ارائه می دهند و اپراتورهای SPMT را قادر می سازند تا تنظیمات سریع و مستقیم را انجام دهند.
مرحله 5: بازرسی با دقت بالا با استفاده از ایستگاه کل برای ارائه بازخورد پوز انجام می شود. SPMT موقعیت خود را بر اساس این بازخورد تنظیم می کند تا وضعیت قرارگیری نهایی و دقیق را تأیید کند. پس از قرار دادن، داده های موقعیتی از نقاط بازرسی برای تجزیه و تحلیل نتایج تجربی ثبت می شود.
بر اساس تجزیه و تحلیل تجربی بالا، SPMT می تواند حرکت خط مستقیم خود را در عرض 10 متر در طول عملکرد عادی (حالت غیر اینچ) اصلاح کند، در حالی که دقت موقعیت یابی دقیق SPMT (حالت اینچ) می تواند به 2 میلی متر برسد.
تجزیه و تحلیل عملکردی سیستم های پشتیبانی، فرمان و درایو SPMT توانایی آن را برای انجام عملیات نصب و موقعیت یابی برای قطعات مدولار سنگین و در مقیاس بزرگ نشان می دهد. برای تعیین دقت موقعیتیابی، آزمایشهایی با استفاده از یک سیستم اندازهگیری کل ایستگاه و عملیات واقعی پروژه انجام شد و تأیید کرد که دقت موقعیتیابی در 2 میلیمتر است. این یافته ها راهنمایی قابل توجهی برای نصب و موقعیت یابی قطعات مدولار بزرگ ارائه می کنند.
راه حل های SPMT از وسایل نقلیه شرقی
تجزیه و تحلیل بالا نشان می دهد که SPMT ها می توانند حرکت چند جهته، بلند کردن، تراز کردن، و موقعیت دقیق مورد نیاز برای نصب قطعات مدولار بزرگ و سنگین را فراهم کنند. بر اساس این قابلیت ها، Oriental Vehicles طیف وسیعی از SPMT و راه حل های حمل و نقل مدولار را برای پروژه های حمل و نقل و نصب بارهای سنگین ارائه می دهد.
راترابری مدولار خودکششی 5 محوریک راه حل فشرده SPMT است که برای حمل و نقل تجهیزات صنعتی بزرگ و سنگین طراحی شده است. عملکرد خودکششی، سیستم تعلیق هیدرولیک و فرمان دقیق، حرکت و موقعیت انعطاف پذیری را در محیط های کاری سخت فراهم می کند. پیکربندی مدولار همچنین می تواند با ابعاد محموله و نیازهای پروژه مختلف سازگار شود.
برای کاربردهای بزرگتر با بار سنگین،تریلر SPMTیک پلت فرم حمل و نقل مدولار با ظرفیت بالا با سیستم تعلیق و فرمان هیدرولیک را فراهم می کند. ساختار مدولار آن اجازه می دهد تا پیکربندی های مختلف محور با توجه به وزن و ابعاد محموله ترکیب شوند و آن را برای تجهیزات بزرگ صنعتی و پروژه های زیرساختی مناسب می کند.

راحمل و نقل مدولار خودکششی برای حمل و نقل پرتو پلبه طور خاص برای حمل و نقل و تعیین موقعیت تیرهای سنگین پل و سایر اجزای زیرساختی بزرگ طراحی شده است. سیستم هیدرولیک خودکششی و پیکربندی مدولار آن، مانور مورد نیاز برای سایت های ساختمانی پیچیده و عملیات بلند کردن و موقعیت یابی سنگین را فراهم می کند.

برای پروژه هایی که نیاز به ظرفیت حمل و نقل بالاتری دارند،حمل و نقل مدولار خودکششی 300–400Tیک راه حل سنگین برای محموله های فوق سنگین ارائه می دهد. با خطوط محور قابل تنظیم و عملیات خودکششی، می توان آن را با نیازهای بار مختلف و شرایط پروژه تطبیق داد.
این راه حل های SPMT نشان می دهد که چگونه فناوری حمل و نقل مدولار می تواند فراتر از حمل و نقل بارهای سنگین معمولی گسترش یابد تا از موقعیت یابی و نصب قطعات مدولار بزرگ پشتیبانی کند. بسته به وزن محموله، ابعاد، مرکز ثقل، شرایط محل و دقت موقعیت یابی مورد نیاز، می توان پیکربندی مناسب SPMT را انتخاب یا سفارشی کرد.

درباره خودروهای شرقی
Oriental Vehicles International Co., Limited یک تولید کننده حرفه ای نیمه تریلر، حامل و تجهیزات ویژه حمل و نقل است. این شرکت که در سال 2002 تأسیس شد، بیش از 20 سال تجربه در تحقیق و توسعه و ساخت خودرو دارد. امکانات تولیدی آن تقریباً 300000 متر مربع را شامل می شود که شامل یک منطقه تولید 80000 متر مربع با خطوط تولید خودروهای تخصصی و تجهیزات بازرسی اختصاصی است.
Oriental Vehicles راه حل های سفارشی نیمه تریلر و حمل و نقل سنگین را با توجه به نیاز مشتری ارائه می دهد. برای محموله های بزرگ و سنگین غیر استاندارد، این شرکت خدمات یکپارچه را پوشش می دهد که طراحی و تولید را پوشش می دهد، با ظرفیت های بارگیری سفارشی از 30 تا 1200 تن. محصولات آن به بیش از 20 کشور صادر شده است و در ساخت و ساز، لجستیک، معدن، نیرو و سایر صنایع تخصصی استفاده می شود.
برای پروژههایی که شامل قطعات مدولار بزرگ، تجهیزات صنعتی سنگین، سازههای پل، یا سایر محمولههای فوقسنگین هستند، Oriental Vehicles میتواند یک راهحل حمل و نقل مدولار یا SPMT مناسب را با توجه به نیازهای پروژه خاص توسعه دهد.
با Oriental Vehicles تماس بگیرید تا در مورد حمل و نقل بار سنگین، نصب مدولار یا پروژه SPMT صحبت کنید.
تولید مرتبط:حمل و نقل مدولار خودکششی برای حمل و نقل پرتو پل
حمل و نقل مدولار خودکششی 300–400T
مقالات مرتبط:چه چیزی حمل و نقل خودکششی را متفاوت می کند؟
چه زمانی حمل و نقل خودکششی برای ماشین آلات سنگین بهتر است؟
بیشتر بخوانید:چه ماشین آلات سنگینی توسط تریلرهای مدولار حمل می شود؟
چگونه حمل و نقل خودکششی با حمل و نقل مدولار معمولی متفاوت است؟


